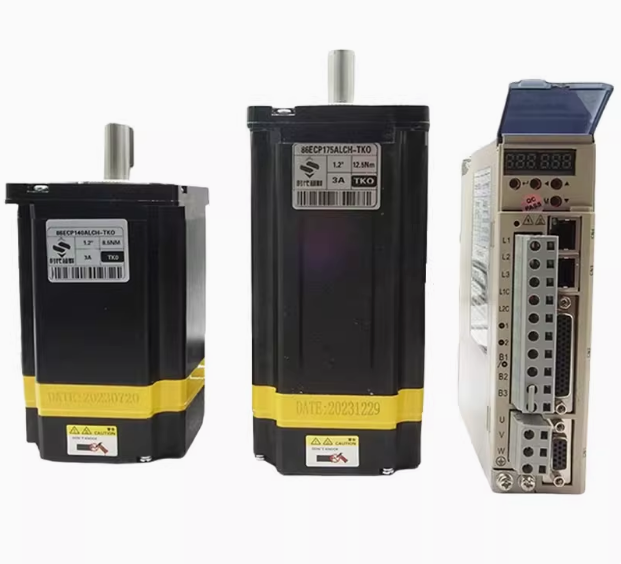
步进电机是一种将电脉冲信号转化为角位移的电机,广泛应用于自动化控制系统中。其调速原理主要依赖于脉冲信号的频率和步进角的特性。
步进电机的工作原理是通过电流的切换使电机的定子绕组产生磁场,从而驱动转子逐步旋转。每接收到一个脉冲信号,电机就会转动一个固定的角度,这个角度称为步进角。步进电机的步进角通常由电机的设计决定,常见的步进角有1.8°、0.9°等。
调速的关键在于脉冲信号的频率。频率越高,电机转动的速度就越快;反之,频率越低,电机转动的速度就越慢。因此,通过改变输入脉冲信号的频率,可以实现对步进电机的调速。
在实际应用中,调速可以通过以下几种方式实现:
1. **脉冲宽度调制(PWM)**:通过改变脉冲的宽度和间隔,控制电机的转速和转矩。
2. **微步驱动**:通过细分步进角,使电机在每个脉冲下转动更小的角度,从而实现更平滑的运动和更高的分辨率。微步驱动可以有效提高步进电机的控制精度和响应速度。
3. **闭环控制**:在一些高精度应用中,步进电机可以与编码器结合使用,形成闭环控制系统。通过实时反馈电机的位置和速度,调整输入信号,以实现更精确的调速。
总之,步进电机的调速主要依赖于脉冲信号的频率和控制策略,通过合理的控制方法,可以实现高效、精确的速度调节。
|