伺服系统通常分为**开环**和**闭环**两种控制方式。这两种方式在控制原理、应用场合及性能上有显著区别:
1. **开环伺服系统** - **定义**:开环伺服系统没有反馈机制,控制器根据输入信号直接驱动伺服电机,系统不监测输出状态。 - **工作原理**:控制器发出信号,电机执行相应的动作,但无法自动校正或调整。如果出现误差(如负载变化),系统无法自我修正。 - **优缺点**: - **优点**: - 结构简单,成本较低。 - 控制算法相对简单,易于实现。 - **缺点**: - 对负载变化、摩擦和其他干扰敏感,精度较低。 - 无法实现高精度和高可靠性的控制。
2. **闭环伺服系统** 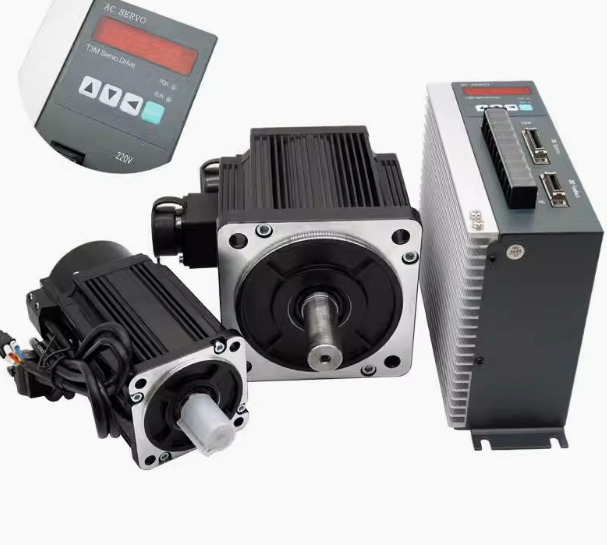
- **定义**:闭环伺服系统包含反馈机制,系统通过传感器监测输出状态,并将其反馈给控制器,控制器根据反馈信号调整输入信号。 - **工作原理**:控制器发出信号,电机执行动作,传感器实时监测输出状态并反馈给控制器,控制器根据反馈进行调整,以减小误差。 - **优缺点**: - **优点**: - 高精度和高可靠性,能够实时响应负载变化。 - 提供更好的稳定性和动态性能,适合高性能应用。 - **缺点**: - 结构相对复杂,成本较高。 - 控制算法和反馈系统的设计要求较高。
3. **应用场合** - **开环伺服系统**:通常用于对精度要求不高、成本敏感的应用,如一些简单的自动化设备、家用电器和低负载的机器。 - **闭环伺服系统**:广泛应用于需要高精度、高动态响应的场合,如机器人、数控机床、工业自动化和医疗设备等。
总结 伺服系统的选择取决于具体应用的需求。如果需要高精度和稳定性,闭环伺服系统是更好的选择;而对于成本敏感且对精度要求不高的应用,开环伺服系统则更为合适。 
|