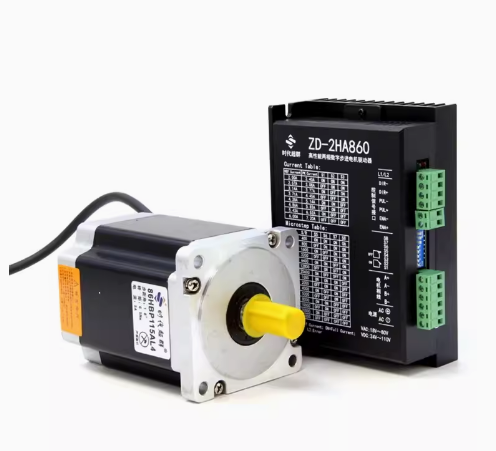
开环步进电机
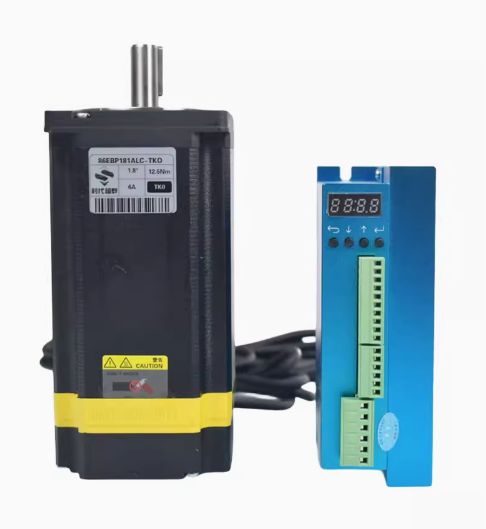
闭环步进电机
闭环步进电机和开环步进电机在控制方式、性能和应用场景上存在显著区别。以下是它们的主要区别:
控制原理:
开环步进电机:通过发送一定数量的脉冲信号来驱动电机旋转,控制系统无法直接获取电机的实际位置信息,只能通过预定的脉冲数来控制运动,缺乏反馈闭环。
闭环步进电机:配备了编码器或其他位置反馈装置,可以实时监测电机的位置和运动状态。控制器根据实际位置反馈来调整输出信号,以实现更精确的位置和速度控制。
定位精度与误差:
开环步进电机:由于开环控制无法实时纠正定位误差,因此在某些情况下可能出现定位误差。精确度相对较低,尤其在高负载、高速和快速变化的情况下。
闭环步进电机:闭环控制可以实时监测和修正电机的位置,因此具有更高的精确性和定位精度。在精密定位和高要求的应用中更为合适。
响应和平滑性:
开环步进电机:由于没有反馈机制,开环步进电机的响应性和平滑性可能相对较差,尤其在变速和变负载情况下可能出现振动和不稳定。
闭环步进电机:具有更好的响应性和运动平稳性,因为它可以根据实际位置来调整输出信号,减少振动和波动。
适用场景:
开环步进电机:适用于一些对运动控制要求不太严格的应用,如一些简单的自动化任务。
闭环步进电机:适用于需要高精度、稳定性和精密控制的应用,如半导体制造、医疗设备、精密仪器等。
成本:
开环步进电机:由于不需要额外的传感器和复杂的控制系统,成本相对较低。
闭环步进电机:需要编码器等传感器和更复杂的控制系统,成本较高。
力矩调节:
开环步进电机:一般要保留30%的力矩余量来防止堵转。
闭环步进电机:可以根据载荷调节绕组电流,从而降低电机的温升,提高系统的效率。
失步和堵转:
开环步进电机:在加速度过快、负载瞬时卡滞的情况下可能导致负载超出当前速度下电机的力矩引发堵转。
闭环步进电机:可以降低对上位控制加减速曲线的要求,预防失步堵转。
快速响应:
开环步进电机:没有反馈机制,快速响应能力较差。
闭环步进电机:有好的瞬时同步性,对于短距离精准而快速的定位应用优势明显。
综上所述,闭环步进电机在精度、稳定性和响应性方面具有明显优势,但成本较高;而开环步进电机成本较低,适用于对精度要求不高的应用场景。