时代超群XBM系列伺服驱动器的增益参数 和控制增益有关的参数如下所示: 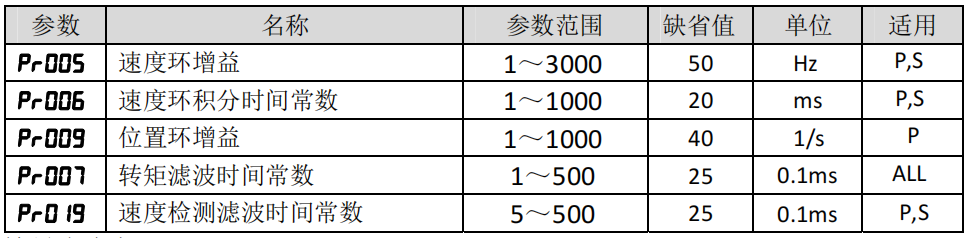
符号定义如下: Kv:速度环增益; Ti:速度环积分时间常数; Kp:位置环增益; G:负载转动惯量比; JL:折算到电机轴的负载转动惯量; JM:电机转子转动惯量。 1. 速度环增益 Kv 速度环增益 Kv直接决定速度环的响应频宽。在机械系统不产生振动或是噪 音的前提下,增大速度环增益值,则速度响应会加快,对速度命令的跟随性越 佳。但是过大的设定容易引起机械共振。速度环频宽表示为: 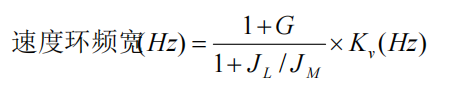
如果负载转动惯量比 G 设置正确(G=JL/JM),则速度环频宽就等于速度环增益 Kv。 2. 速度环积分时间常数 Ti 速度环积分可有效的消除速度稳态误差,快速反应细微的速度变化。在机械 系统不产生振动或是噪音的前提下,减小速度环积分时间常数 Ti,以增加系统刚 性,降低稳态误差。如果负载惯量比很大或机械系统存在共振因素,必须确认速度回路积分时间常数够大,否则机械系统容易产生共振。如果负载转动惯量 比 G 设置正确(G=JL/JM),利用以下公式得到速度环积分时间常数 Ti: 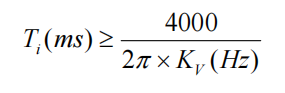
|