时代超群XBM系列伺服驱动器的增益调整
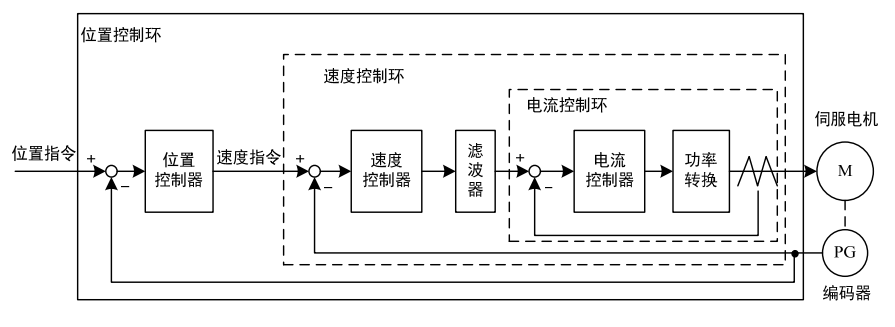
驱动器包括电流控制环、速度控制环和位置控制环三个控制回路。控制框图 如下:
理论上,内层的控制回路频宽一定要高于外层,否则整个控制系统会不稳定 而造成振动或是响应不佳,因此这三个控制回路频宽的关系如下:
电流环频宽>速度环频宽>位置环频宽
由于驱动器已经调整好电流控制环为最佳状态,用户只需调整速度控制环和 位置控制环参数。